

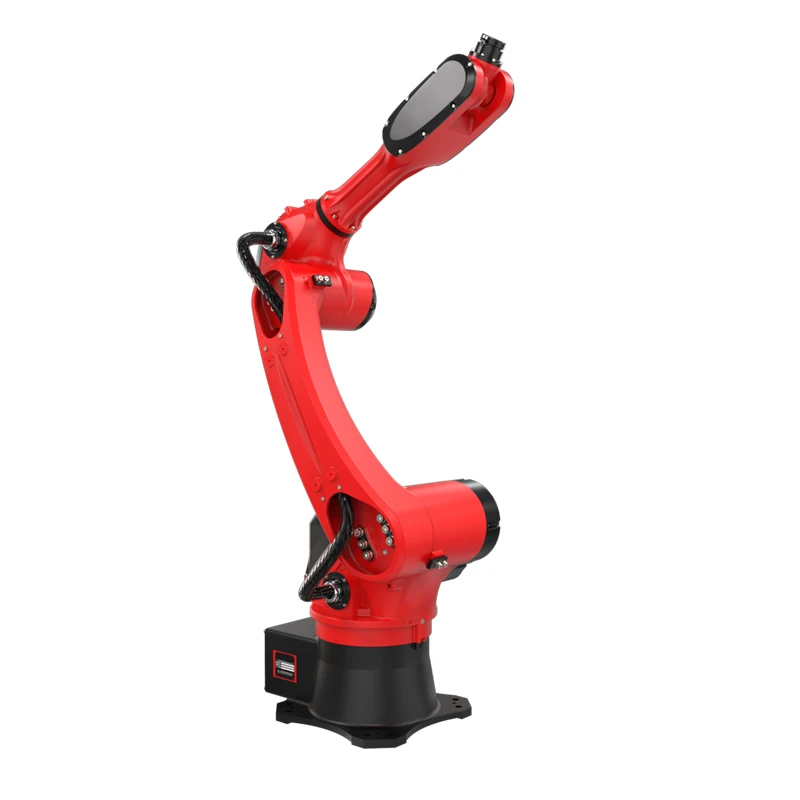
Robotic Technology (GD) Co., Ltd. on yksi luotettavimmista teollisten poiminta- ja paikkarobottien valmistajista ja toimittajista Kiinassa. Runsaalla kokemuksella toivotamme sinut lämpimästi tervetulleeksi ostamaan kestävää teollisuuspoimia ja sijoittamaan robottia varastoon täältä tehtaalta. Kaikki mittatilaustyönä tehdyt tuotteet ovat korkealaatuisia ja kilpailukykyisiä.
Opi teollisista Pick and Place -roboteista
Teollinen poiminta{0}}ja-robotti on 6-akselinen robottikäsi, joka on suunniteltu automaattisesti tarttumaan ja sijoittamaan työkappaleisiin. Tuotantolinjojen työasemien välillä se siirtää osia tarkasti asemalta toiselle. Ohjelmoiduilla liikeradoilla automaattista lastausta ja purkamista varten, se toimii keskeisenä automaation komponenttina, mikä mahdollistaa kokoonpano- ja CNC-työstötuotantolinjojen automatisoinnin.
Talli Pick & Place 10 kg:n hyötykuormalla
Teollisuuden poiminta{0}}ja-robottimme hyötykuorma on 10 kg, ja se on räätälöity käsittelemään pieniä ja keskikokoisia-työkappaleita, mukaan lukien metalliosat, muoviosat, varaosat ja työkalujen kiinnikkeet. Sen J6-ranneakseli saavuttaa jopa 342 astetta/s pyörimisnopeuden, mikä mahdollistaa joustavan työkappaleen kääntämisen ja asennon säätämisen tuotantoprosessien aikana.
Suuri joustavuus laajalla kiertoalueella
Robotin J6-akseli tukee ±360 asteen kiertoa, mikä mahdollistaa syvän pääsyn työstökoneisiin oviaukkojen kautta, onteloiden poiminta ja monimutkainen kiinnitysten käsittely. Se tarjoaa ±0,05 mm:n paikannustoistettavuuden takaamaan tasaisen paikantamisen poiminnan, sijoittamisen ja kokoonpanon aikana. Korvaamalla manuaalisen työn se eliminoi tehokkaasti inhimilliset virheet ja parantaa prosessoinnin vakautta ja{5}}valmiiden tuotteiden yhtenäisyyttä tarkkuuslaitteistojen ja elektronisten komponenttien lataamisessa ja purkamisessa.
Teollisuuden valinta- ja paikkarobottien parametrien ymmärtäminen
|
Malli |
BRTIRUS1510A |
||
|
Tuote |
Alue |
Max.nopeus |
|
|
Arm |
J1 |
±165 astetta |
190 astetta/s |
|
J2 |
-95 astetta / +70 astetta |
173 astetta/s |
|
|
J3 |
-85 astetta / +75 astetta |
223 astetta/s |
|
|
Ranne |
J4 |
±180 astetta |
254 astetta/s |
|
J5 |
±115 astetta |
270 astetta/s |
|
|
J6 |
±360 astetta |
342 astetta/s |
|
|
Käsivarren pituus |
1587 mm |
||
|
Latauskyky |
10 kg |
||
|
Toistettavuus |
±0,05 mm |
||
|
Virtalähde |
5,06 kVA |
||
|
Paino |
152 kg |
||
|
Järjestelmä |
HC ohjausjärjestelmä |
||
|
Virtalähde |
220V |
||
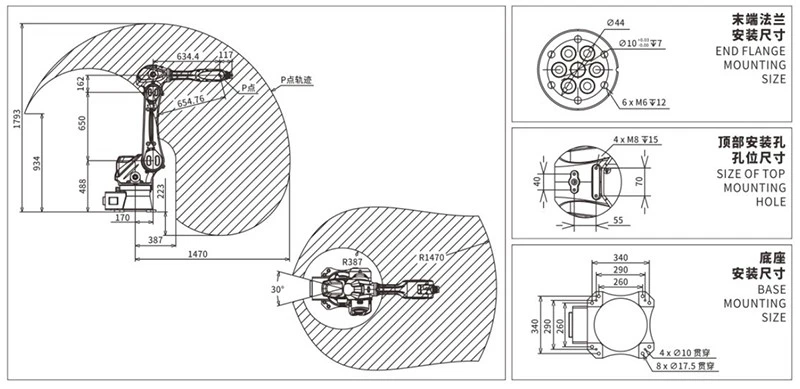
Teollisuuden Pick and Place -robotin perusmittojen ymmärtäminen
Tapaustutkimukset
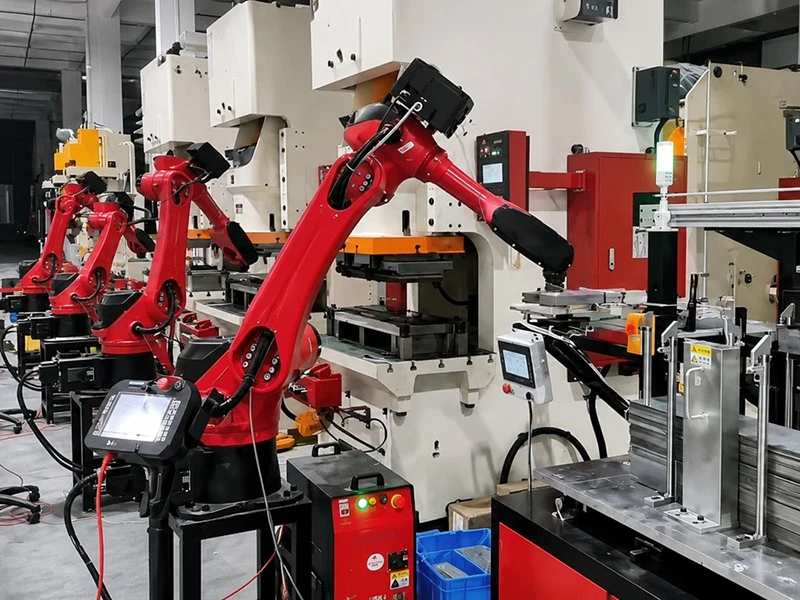
Skenaario 1: Leimattujen laitteistoosien automaattinen valinta ja sijoittaminen
Eurooppalainen tarkkuuslaitteistotoimittaja kohtaa vakavan työvoimapulan ja rekrytointivaikeuksia. Käsin syöttäminen leimausprosesseissa aiheuttaa merkittäviä turvallisuusriskejä, koska työntekijät ovat alttiita terävien metalliosien repeämille.
Teollisuusvalitsemme{0}}ja-robotin liitännät leimauspuristimiin I/O-signaalien kautta. Mukautetuilla pneumaattisilla tarttujalla se tarttuu turvallisesti teräviin metalliosiin, mikä mahdollistaa automaattisen poiminta-, syöttö- ja syklin -lukitun toiminnan. Yksi robotti korvaa 1–2 käyttäjää vuoroa kohden, mikä ratkaisee nämä haasteet ja vakauttaa tuotannon. ±0,05 mm:n sijainnin toistettavuuden ansiosta robotti seuraa kiinteitä reittejä lastauksessa ja purkamisessa, minimoiden ihmisten suoran altistumisen leimausalueille ja eliminoiden loukkaantumisriskit. Sen avulla asiakkaat voivat päivittää leimauslinjoja kohti standardointia ja automaatiota.
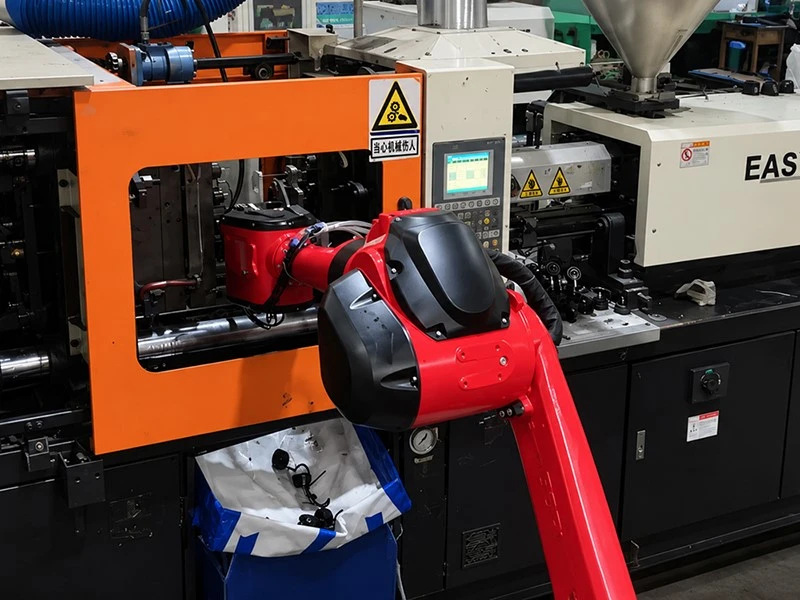
Skenaario 2:-Muotissa olevan laitteiston lisäosan lataus ruiskupuristamista varten
Kaakkois-Aasialaisen kodinkonekomponenttien valmistajan on upotettava pieniä metalliosia,-kuten messinkimuttereita, metallijousia ja kiinnityskannattimia-ruiskuvalumuottien onteloihin ennen muotin sulkemista ja päällemuovausta laitekoteloiden metallista -muovikappaletta varten. Manuaalinen asettaminen edellyttää, että käyttäjät pääsevät käsiksi muotteihin suoraan, mikä aiheuttaa usein väärin sijoittuneita tai puuttuvia sisäosia, mikä johtaa vialliseen ylimuotiseen ja romuun.
±0,05 mm:n asennon toistettavuus ja räätälöity syöttöasemamme teollinen poiminta-ja-sijoitusrobottimme poimii automaattisesti laitteisto-osat tarjottimista ja sijoittaa ne tarkasti määrättyihin muottipesäkkeisiin. Ruiskutuksen ja muotin avaamisen jälkeen se poistaa valmiit osat synkronoituna muovausjakson kanssa, mikä mahdollistaa täysin automatisoidun syklin toiminnan. Tämä integroitu ratkaisu vähentää käsinkäsittelyn epäjohdonmukaisuuksia ja parantaa tuotannon yhtenäisyyttä.
FAQ
Kysymys 1: Tarvitseeko tämä teollinen poiminta--ja-robotti erikoiskoulutettuja käyttäjiä?
Ei. Robotissa on käyttäjäystävällinen-käyttöjärjestelmä, joka vaatii toimiakseen vain ohjelmoinnin perustiedot. Tarjoamme kattavaa koulutusta, jonka avulla henkilökunta hallitsee tarvittavat taidot nopeasti, mikä vähentää tehokkaasti automaation käyttöönoton esteitä ja alentaa työvoimakustannuksia.
Kysymys 2: Mitä tietoja vaaditaan ostettaessa teollista poiminta-ja-paikkarobottiamme?
Nopeuttaaksesi robottimallin valintaa ja automaatioratkaisun arviointia, anna ystävällisesti seuraavat tiedot: työkappaleen mitat ja paino, vaadittu tuotantojakson aika, tartuntamenetelmä, paikan päällä olevien laitteiden asettelu ja käytettävissä olevan tilan mitat, lastaus- ja purkupaikat ja -korkeudet, tarvitaanko näköasemointia sekä olemassa olevien koneiden mallinumerot.
Mitä kattavammat toiminnalliset vaatimukset, sitä paremmin voimme räätälöidä robotin ja siihen sopivan ratkaisun tuotantolinjallesi sopivaksi, mikä mahdollistaa tarkan sovelluskohtaisen-räätälöinnin ja nopean-työmaalla tapahtuvan käyttöönoton ja ylösajon-massatuotantoon.
Suositut Tagit: teollinen poiminta- ja paikkarobotti, Kiina teollisuuspoiminta- ja -paikkarobottien valmistajat, toimittajat, tehdas


